Schneckengetrieberechner
Schnecke und Schneckenrad auf sich unter 90° kreuzenden Achsen. Der Modul ist der Axialmodul der Schnecke; die Formzahl q ist das Verhältnis des Teilkreisdurchmessers der Schnecke zum Modul.
Ergebnisse · Schneckengetriebe
- Übersetzung i
- 40,00
- Steigungswinkel γ
- 5,711 °
- Teilkreisdurchmesser Schnecke d₁
- 25,000 mm
- Kopfkreisdurchmesser Schnecke da1
- 30,000 mm
- Fußkreisdurchmesser Schnecke df1
- 19,000 mm
- Axialteilung px
- 7,854 mm
- Steigungshöhe pz
- 7,854 mm
- Axiale Zahndicke Schnecke sx1
- — mm
- Normale Zahndicke Schnecke sn1
- — mm
- Messdrahtdurchmesser D
- — mm
- Dreidrahtmaß M
- — mm
- Durchmesser am Drahtkontakt
- — mm
- Teilkreisdurchmesser Schneckenrad d₂
- 100,000 mm
- Kehlkreisdurchmesser Schneckenrad da2
- 105,000 mm
- Fußkreisdurchmesser Schneckenrad df2
- 94,000 mm
- Achsabstand a
- 62,500 mm
- Achsabstand ohne Verschiebung a₀
- — mm
- Wirkungsgrad (Schnecke treibt) η
- 64,9 %
- Selbsthemmend?
- Nein
- Wirkungsgrad (Rad treibt) η′
- 46,6 %
Die Ergebnisse gelten für die Anfangswerte; sie werden aktualisiert, wenn Sie die Werte ändern.
Schneckengetriebe-Formeln
| Größe | Formel | Beispiel |
|---|---|---|
| Übersetzung | i = z₂ / z₁ | 40,00 |
| Teilkreisdurchmesser Schnecke | d₁ = q · m | 25,000 mm |
| Steigungswinkel | tan γ = z₁ / q | 5,711 ° |
| Axialteilung | px = π · m | 7,854 mm |
| Steigungshöhe | pz = z₁ · π · m | 7,854 mm |
| Teilkreisdurchmesser Schneckenrad | d₂ = z₂ · m | 100,000 mm |
| Kehlkreisdurchmesser Schneckenrad | da2 = d₂ + 2 · m · (1 + x₂) | 105,000 mm |
| Fußkreisdurchmesser Schnecke | df1 = d₁ − 2,4 · m | 19,000 mm |
| Achsabstand | a = (d₁ + d₂) / 2 + x₂ · m | 62,500 mm |
| Verschobenes Schneckenrad | da2 = d₂ + 2m(1 + x₂), df2 = d₂ − 2m(1,2 − x₂) | 105,000 / 94,000 mm |
| Wirkungsgrad | η = tan γ / tan(γ + ρ′), tan ρ′ = μ / cos αn, μ = 0,05 | 64,9 % |
| Dreidrahtmaß | D = (px / 2) / cos αx (empfohlen); der Draht liegt entlang der Schraubenlinie der Zahnlücke und berührt die Flanken mit seinem Mittelpunkt auf dem Radius ρc: M = 2 (ρc + D / 2) | ZA-Schnecke, gerade Flanke im Axialschnitt |
| Zahndicke Schnecke | sx1 = px / 2, sn1 = sx1 · cos γ | am Teilzylinder |
Gut zu wissen
Eine eingängige Schnecke dreht das Rad je Umdrehung um einen Zahn weiter; deshalb werden große Übersetzungen wie 40:1 in einer Stufe erreicht.
Ist der Steigungswinkel γ kleiner als der Reibungswinkel, kann das Rad die Schnecke nicht antreiben: Der Trieb ist selbsthemmend. In Hebezeugen ist das erwünscht, aber der Wirkungsgrad sinkt.
Der Wirkungsgrad gilt für eine Reibungszahl μ = 0,05 (geschmiert, Rad aus Bronze, Schnecke aus Stahl). Im Programm können Sie μ ändern und sehen auch die Kräfte und die Gleitgeschwindigkeit.
Videotipp
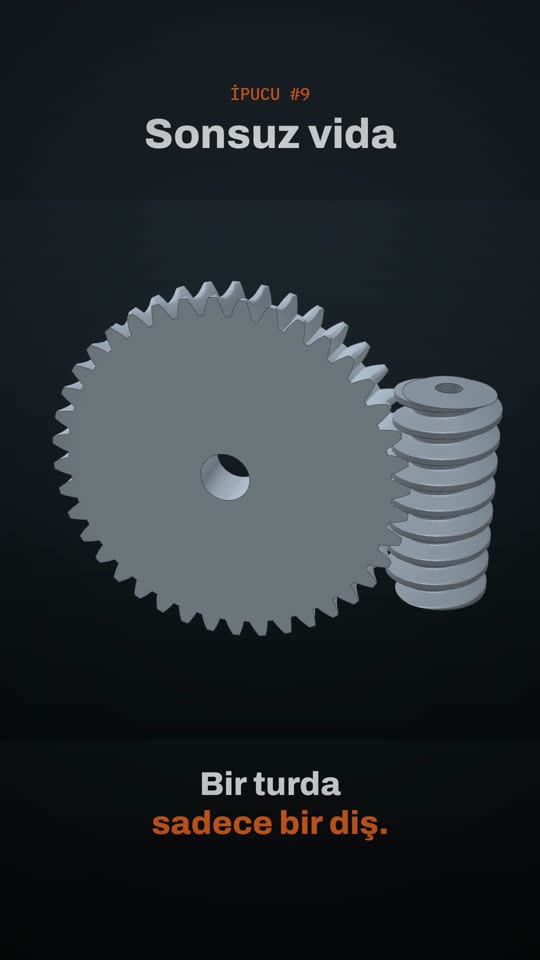
Konstruieren Sie dieses Zahnrad mit Profilverschiebung im Programm; mit Unterschnitt- und Eingriffsstörungsprüfung, Festigkeit, technischer Zeichnung, 3D-Modell und STEP- / DXF-Ausgabe.
Für die kostenlose Beta bewerben